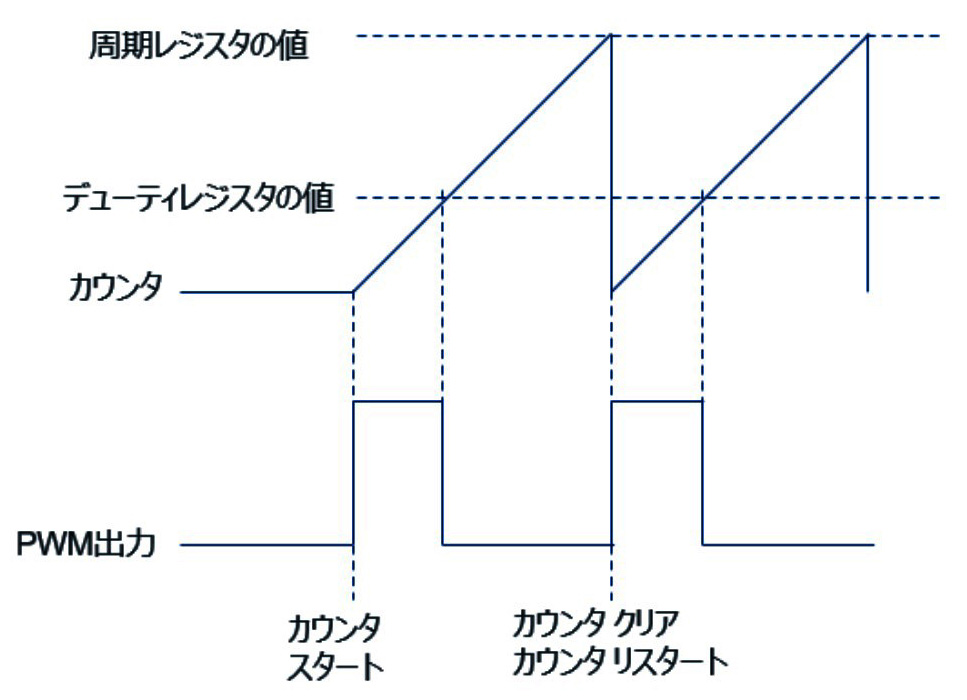
マクロで矩形波を現す。 MCU がこれを生成し,タイマ (PWM) ピンを介して,電子回路であるモータドライバ IC に伝送する。 矩形波電圧が増幅され,これの 「平均電圧」 に対応する電流が発生する。 これが,モータ電流になる。 「平均電圧」 は,矩形波周期での High の比率で決まる。 この比率を,Duty比と呼ぶ。 ○ PWM の生成回路 データレジスタ 周期レジスタ PWM信号の周期の幅を設定 デューティレジスタ パルスの幅を設定 カウンタ 比較器 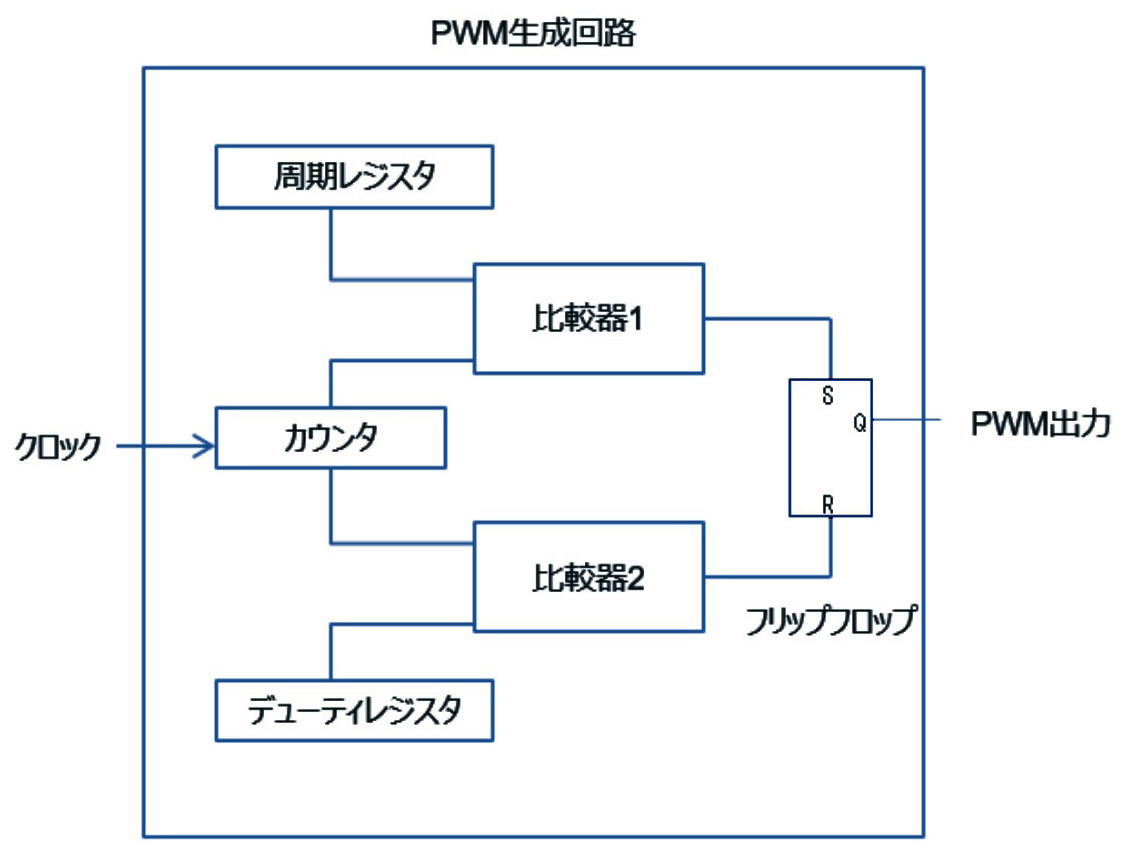
|
| Up | PWM | 作成: 2026-09-14 更新: 2026-09-19 |
マクロで矩形波を現す。 MCU がこれを生成し,タイマ (PWM) ピンを介して,電子回路であるモータドライバ IC に伝送する。 矩形波電圧が増幅され,これの 「平均電圧」 に対応する電流が発生する。 これが,モータ電流になる。 「平均電圧」 は,矩形波周期での High の比率で決まる。 この比率を,Duty比と呼ぶ。 ○ PWM の生成回路 データレジスタ 周期レジスタ PWM信号の周期の幅を設定 デューティレジスタ パルスの幅を設定 カウンタ 比較器
|