Up TB6612FNG 作成: 2026-09-16
更新: 2026-09-21

4足歩行ロボット自律型コンピュータハードウェアモータTB6612FNG

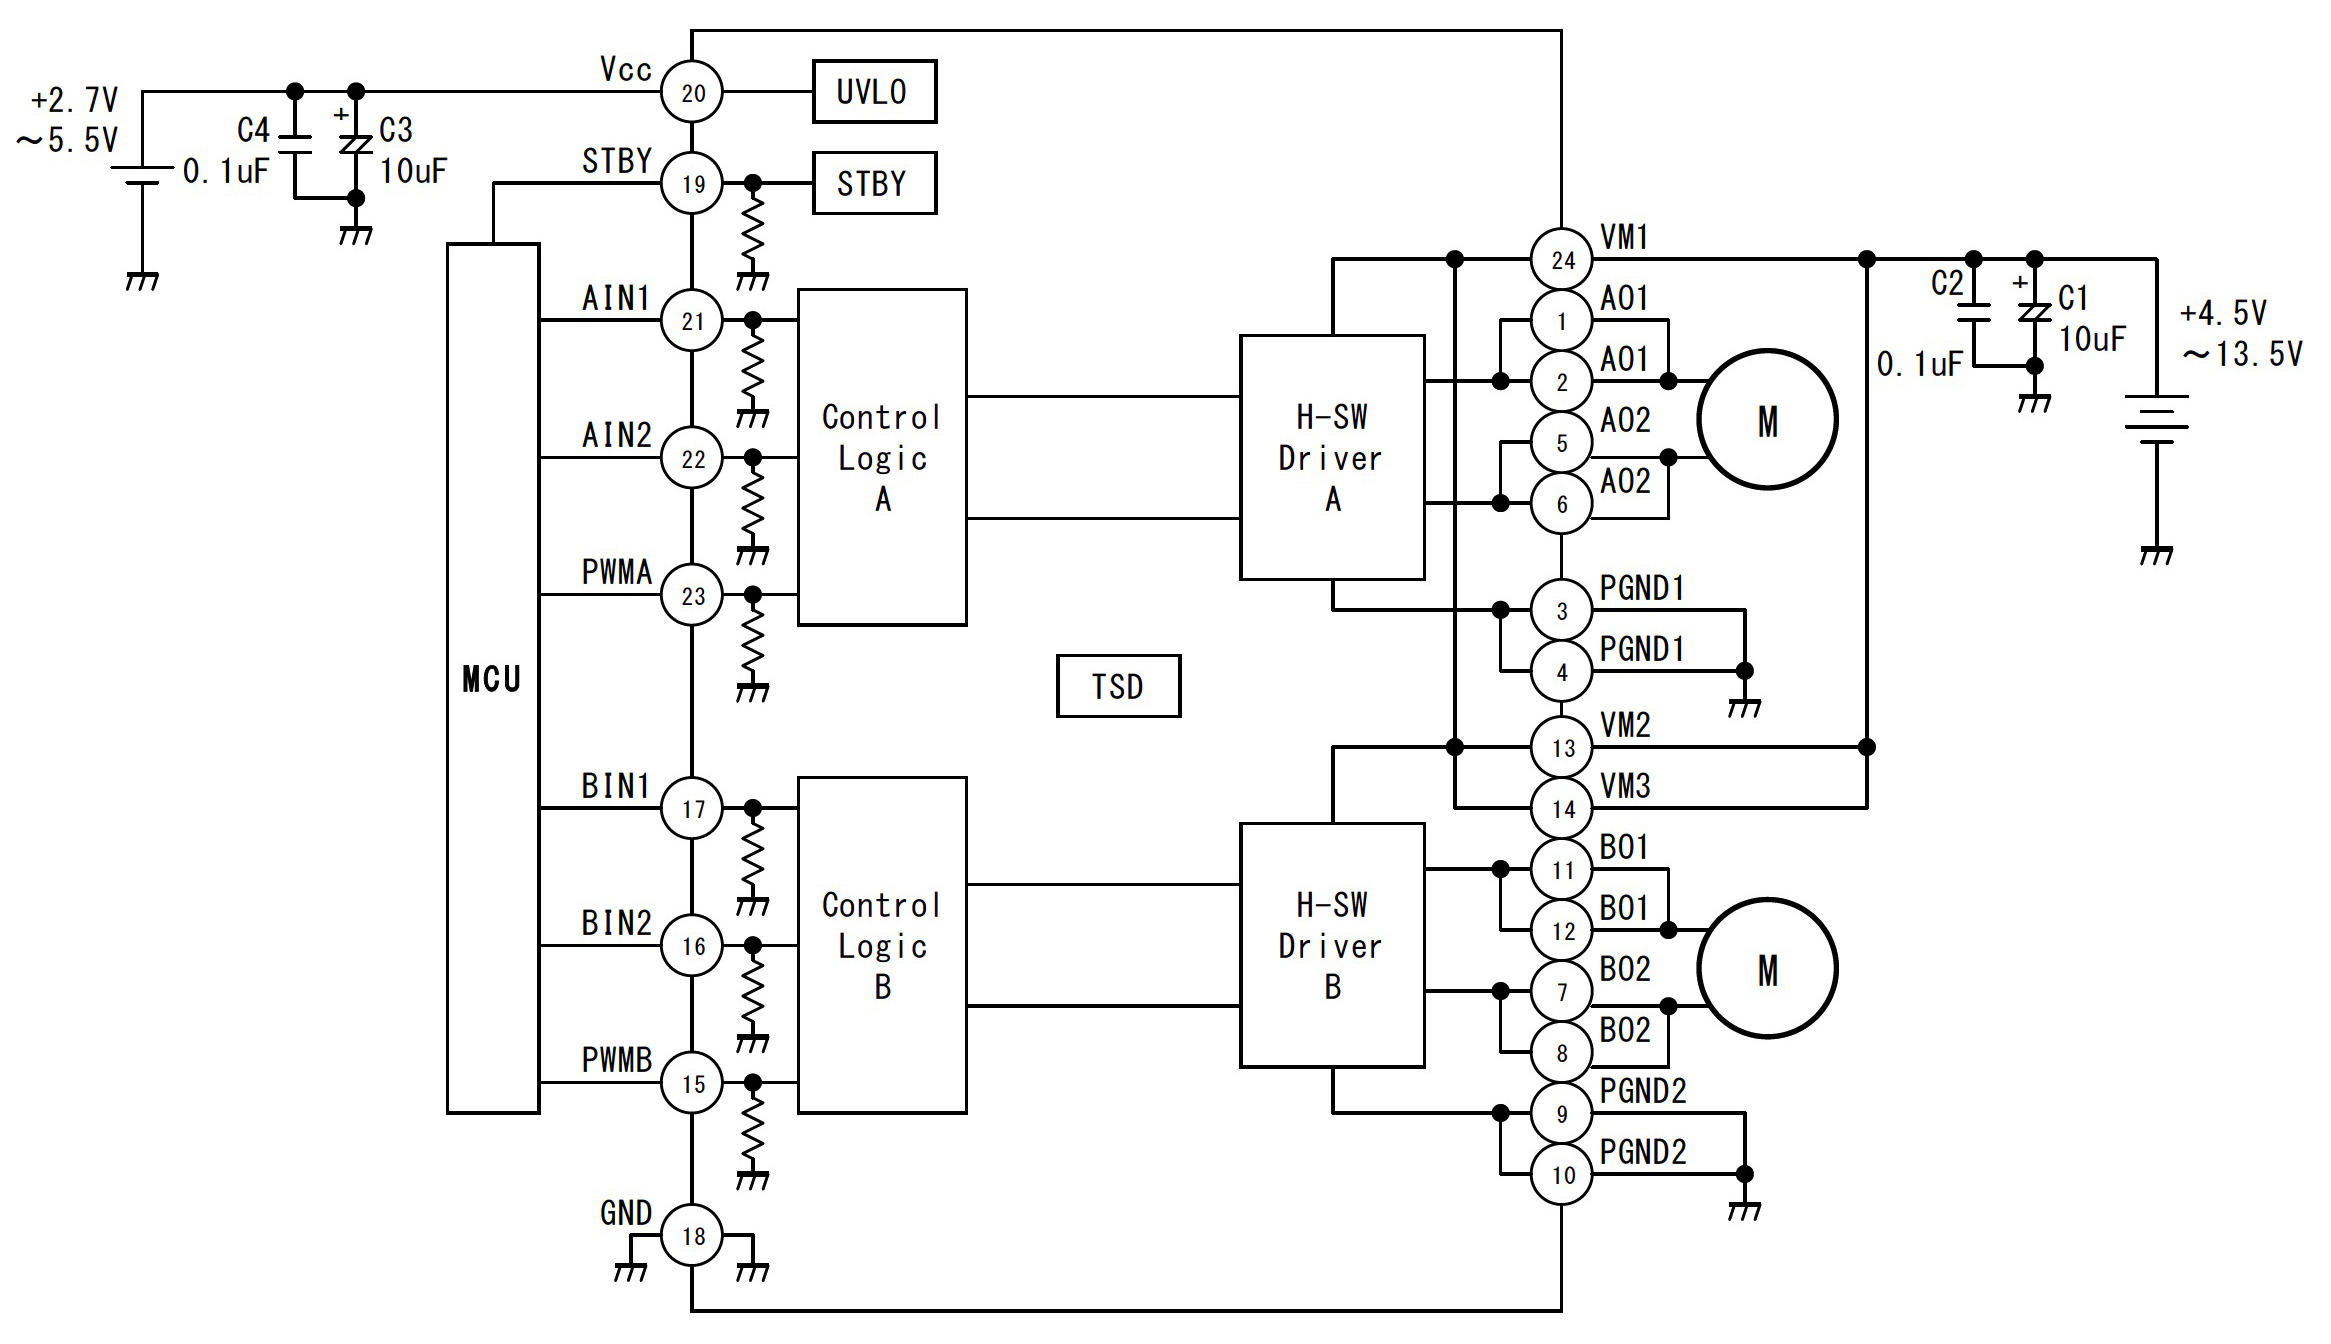
    モータドライバ IC の例として,TB6612FNG を取り上げる。

    これを取り上げる理由は:
    ・電圧レンジが広い:
      2.5V∼13.5V なので,
      LiPo バッテリ (7.4〜11.1V) 構成の四足ロボットにちょうどよい。
    ・電流が四足ロボット向き:
      1.2A(連続)/3.2A(ピーク)で,
      小〜中型サーボ/ギア付きDCモータに適したクラス。
    ・効率が高い (MOSFET):
      L298N のような古い BJT 型に比べて損失が小さく,バッテリ駆動ロボットに向いている。
    ・3.3V ロジックと相性がよい:
      Raspberry Pi 5 や STM32 の 3.3V ロジックと素直につながる。
    ・実績が豊富:
      小型ロボット・自走車・競技用ロボットでの使用例が多く,回路例・コード例が豊富に見つかる。


    ただし,TB6612FNGは 2ch (つなげられるモータの数は2)。


  • TB6612FNG のピンの内訳
      VM:モータ用電源 (← バッテリ. 7.4V, 11.1V)
      VCC:ロジック電源 (← STM32 の3.3V)
      GND:共通グラウンド
      PWMA / PWMB:チャネル A/B の PWM 入力
      AIN1 / AIN2:チャネル A の方向制御
      BIN1 / BIN2:チャネル B の方向制御
      STBY:スタンバイ(0 で全停止,1 で動作)


  • STM32 との接続 (信号対応)
    ・PWM
       STM32 のタイマ出力ピン
       (例:PA8 / TIM1_CH1)
       → TB6612FNG の PWMA

    ・方向
       STM32 の GPIO 出力 2本
       → TB6612FNG の AIN1 / AIN2
         AIN1=1, AIN2=0 → 正転
         AIN1=0, AIN2=1 → 逆転
         AIN1=0, AIN2=0 → ブレーキ(惰性停止)

    ・有効/無効
       STM32 の GPIO 出力 1本
       → TB6612FNG の STBY
         STBY=1 → ドライバ有効
         STBY=0 → 全チャネル停止(安全)


  • モータ制御に使われる STM32 のピン数
      モータ1つに対し,
        タイマ出力ピン:1
        GPIO ピン : 3

    よって,モータの数が
      3個/脚 × 4脚 = 12個
    の場合,
        TB6612FNG が6枚
        タイマ出力ピン:1 × 12 = 12
        GPIO ピン:3 × 12 = 36